Eka 凭物理AI模型估值达14.5亿美元,专家称惊艳
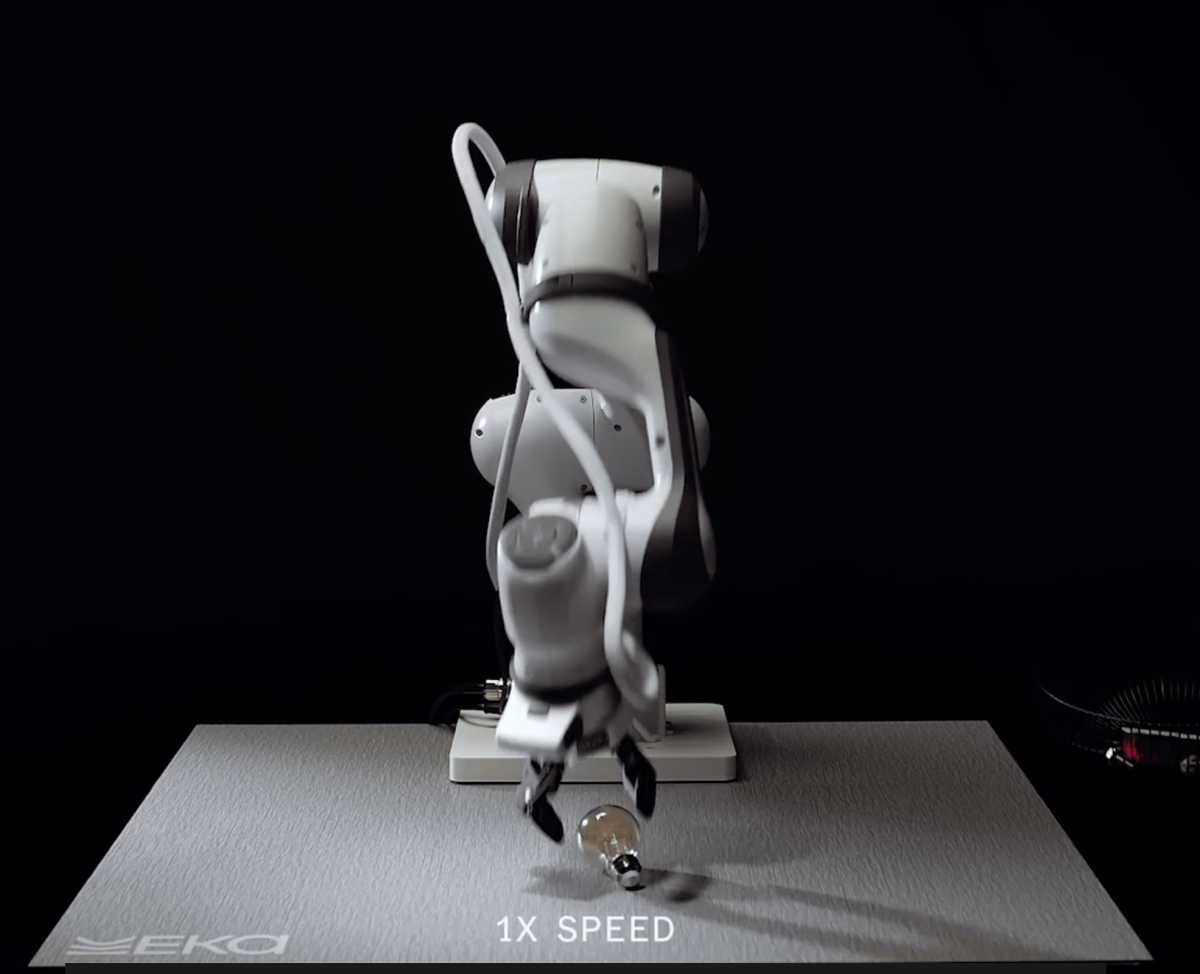
Eka Robotics 是一家由 MIT 教授 Pulkit Agrawal 和前 Google DeepMind 研究员 Tuomas Haarnoja 联合创办的机器人公司。它刚完成由 a16z 与 F-Prime 领投的 1.5 亿美元 A 轮融资,投后估值 14.5 亿美元。Eka 拿出来的核心不是又一段炫目 demo,而是一套包含力敏夹爪和新型深度学习模型的操控架构。a16z 合伙人 Raghu Raguram 对 TechCrunch 说,在某些任务上它已经超过人类水平,未来几个月有望在更多灵巧操作任务上做到这一点。
真正让老机器人研究者惊讶的是实测数据:机器人每小时能捡起约 1500 个、重量不超过 1 公斤的物体,人类同一时间大约只能完成 600 次;Eka 称可靠抓取成功率超过 95%。它移动时平滑迅速,手臂力量大到可能伤到自己。一位在前沿实验室工作的匿名机器人专家说,这让人想起五到十年前机器人刚实现可靠腿部运动的时刻;他们把一颗树莓递给机械臂,大而重的机械臂快速冲向手臂,又在最后一刻减速、轻轻碰触,没有把树莓捏碎。
这种能力来自模型架构的取舍。Eka 没有采用常见的视觉-语言-动作模型(vision-language-action),而是用视觉-力觉-动作模型(vision-force-action),建模的是语言、力输入与动作之间的关系。Rodney Brooks 等批评者一直认为,不表征力和触觉的生成式机器人模型走不远,Eka 的结果像是在印证这个判断。Agrawal 的解释很直接:视觉只能给出物体的大致位置和姿态,真正决定能否抓住的是力。为了做到这点,他们重新设计了比传统夹爪更灵活、力传感器更多的机械手,让它能对接触做出反应。
训练方式同样关键。Eka 用物理模拟器建模抓取过程中会遇到的多种力,再构建大规模强化学习环境。创始人说,他们能在几分钟内生成数千小时的机器人经验。这让他们不再受限于人类示教或外包收集的视频数据。伊利诺伊大学厄巴纳-香槟分校教授 Kris Hauser 评价说,Eka 通过强化学习让机器人超越任何给定的示范,这让人兴奋。
把它放到行业坐标系里看,问题很清楚:目前最通用的物理 AI 模型能尝试许多任务,但都不够精;而单个任务能力很强又撑不起商业化场景。ChatGPT 的最新模型 Astra 可以在陌生环境操作机器人,但慢且贵。Haarnoja 说,多数人从上往下做,先解决高层智能再压到物理层;Eka 反过来,从底层物理开始往上做。Eka 的模型负责动手,更通用的模型负责决策——比如知道盘子洗完要放进柜子,但真正抓起盘子不弄碎的,是 Eka 这类模型。
Eka 还需要在真实产线上证明自己。目前它和几家工业客户在秘密试点,做 pick-and-place 和线束操作。从实验室到产线,难度不亚于从仿真到现实。Kris Hauser 的担心是,和集成商合作后能否在真实装配线上一年不坏地运转;另一个问题则是,这些技术能否泛化到不只是抓取-放置的价值环节。Agrawal 也很务实:当前夹爪硬件成本低于 1000 美元,额定 500 万次动作周期,目标是达到工业机械臂标准的 2000 万次。他选择的路径是先集中打磨 pick-and-place 与 wire handling 两个垂直场景,做成之后再做更多。


