NVIDIA 发布 SimReady Central:面向机器人与 AI 工厂的开源 3D 资产库
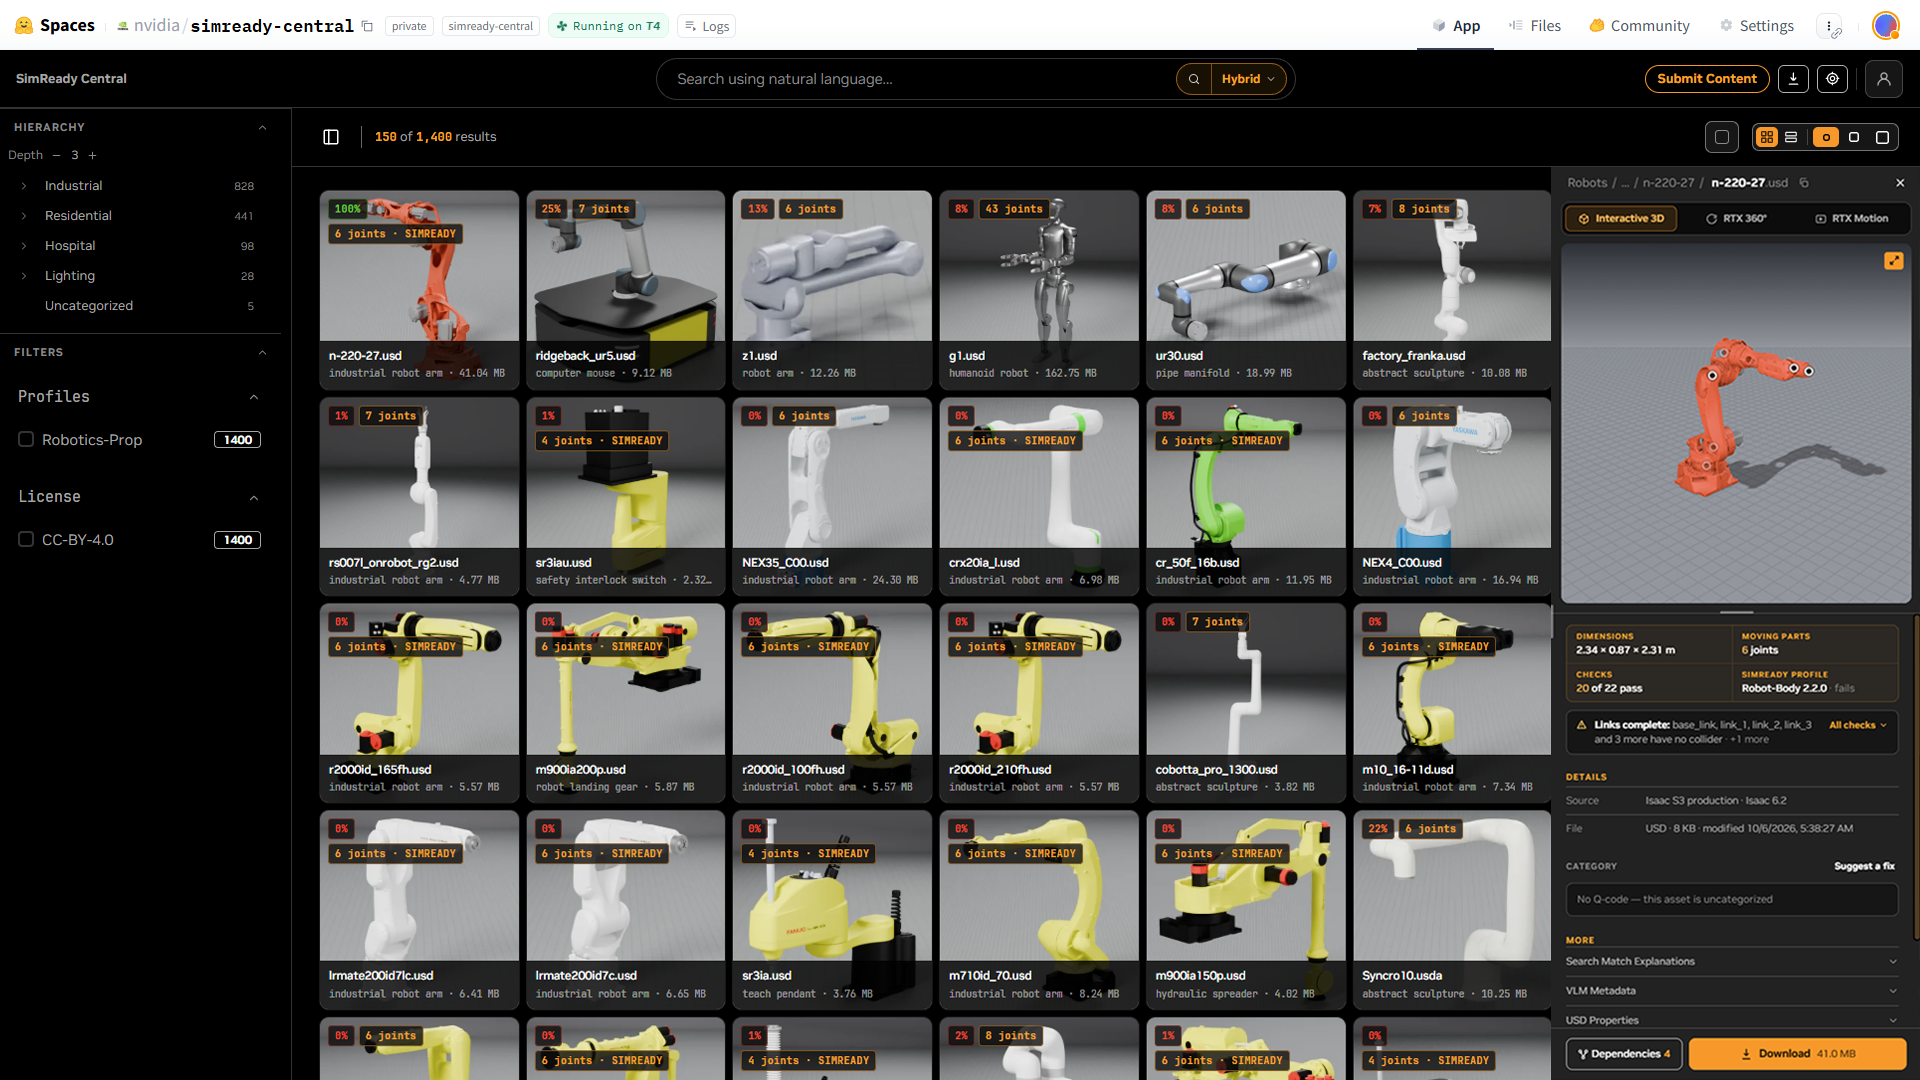
NVIDIA 发布了 SimReady Central Library,这是一个托管在 Hugging Face 上的开源 3D 资产库,收录了 2,000 多个 符合 SimReady 规范的 OpenUSD 资产,供机器人仿真和 AI 工厂数字孪生使用。此前开发者自己搭建仿真环境时,除了 3D 模型,还得手动补充碰撞几何、质量、摩擦等物理属性。SimReady 资产在发布时就预先准备好了这些属性,省去大量手工配置。
库中的资产覆盖机械臂、夹爪、仓库设备、货架、冷却设施等。每种资产会标明支持的仿真能力,开发者可以从不同供应商那里选取资产,组合进同一个 OpenUSD 场景。设备制造商可以把 CAD 模型转成 SimReady 资产,提交到库里,让开发者和 AI Agent 在 Hugging Face 上直接检索和复用。首批合作方包括 Vertiv、Comau、FANUC、Franka Robotics、Robotiq、Standard Bots、Universal Robots、LG Electronics、ForgeCAD、Palatial 等。NVIDIA Robotics 1K Dataset 也通过 Palatial 上架,该数据集由 NVIDIA Robotics 协作发布,包含由文本、图像、扫描、数据表和 CAD 生成的复杂铰接资产。
SimReady 背后有一套明确规范。SimReady Foundation 定义了面向不同仿真场景的 profile,每个 profile 规定了资产需要具备的结构元素:碰撞几何与物理属性用于接触仿真;关节结构与限位用于机械臂运动;语义标签用于目标识别与合成数据;材质与传感器属性用于渲染和传感器仿真。开发者按工作流选择匹配的 profile,再把资产组合成 OpenUSD 场景。
库的搜索由 NVIDIA USD Search 驱动,支持自然语言查询,Hugging Face 平台也已集成该搜索,索引了 USD 属性与仿真元数据,方便 Agent 找到合适的资产。AI 辅助创建也被引入:用 OpenAI GPT-6 Astra 等前沿模型,配合资产搜索和场景编辑工具,可以根据任务描述生成场景组装代码。比如让 Astra 基于 SimReady 资产搭建一个仓库抓取场景——先通过 SimReady Search API 找到 FANUC 机械臂、Robotiq 夹爪和仓库资产,再加载进 OpenUSD,生成 Python 代码组装工作站并配置 pick-and-place 任务,最后渲染预览视频。
同样的流程可用于 AI 工厂布局。ISV 可以要求 Astra 用货架和冷却设备搭建两种候选布局,检查设备重叠和通道净距,输出 OpenUSD 场景及可复现的脚本。开发者还能用分层 OpenUSD 方式把环境与任务改动分开,方便复用;也可以变化物体位置、设备配置,构建 Isaac Lab 训练任务,或把最终布局接到 BMS 和 IT 遥测上,让数字孪生与物理设施保持同步。
SimReady Central 的路线图是继续扩展资产库和 OEM 伙伴。官方开放了提交渠道,OEM 可以使用 SimReady Central submission skill 验证资产、打包并提交。这类资产库解决的核心问题是:让仿真环境的搭建从零散手工建模变为标准化组件组装,从而降低机器人训练和 AI 工厂仿真场景的构建门槛。


