Physicl 获 1000 万美元融资,用高保真模拟训练机器人
Physicl 是一家新创公司,由 Alex de Vigan 创立,刚获得 Inovia Capital 1000 万美元种子融资。de Vigan 上一家公司 nfinite 做电商产品 3D 渲染,后来因生成式 AI 兴起而被迫转型。他意识到,自己团队积累的 3D 渲染能力可以重新用于机器人训练——AI 缺少的是理解、交互和操纵空间物体的能力。
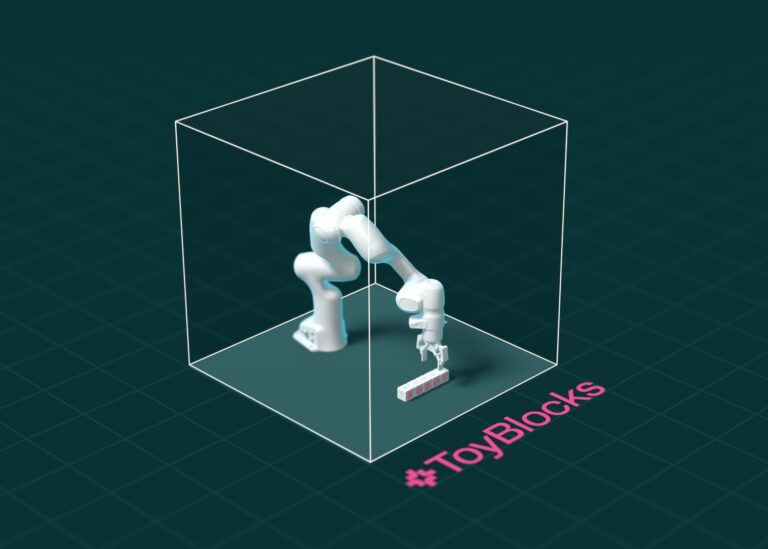
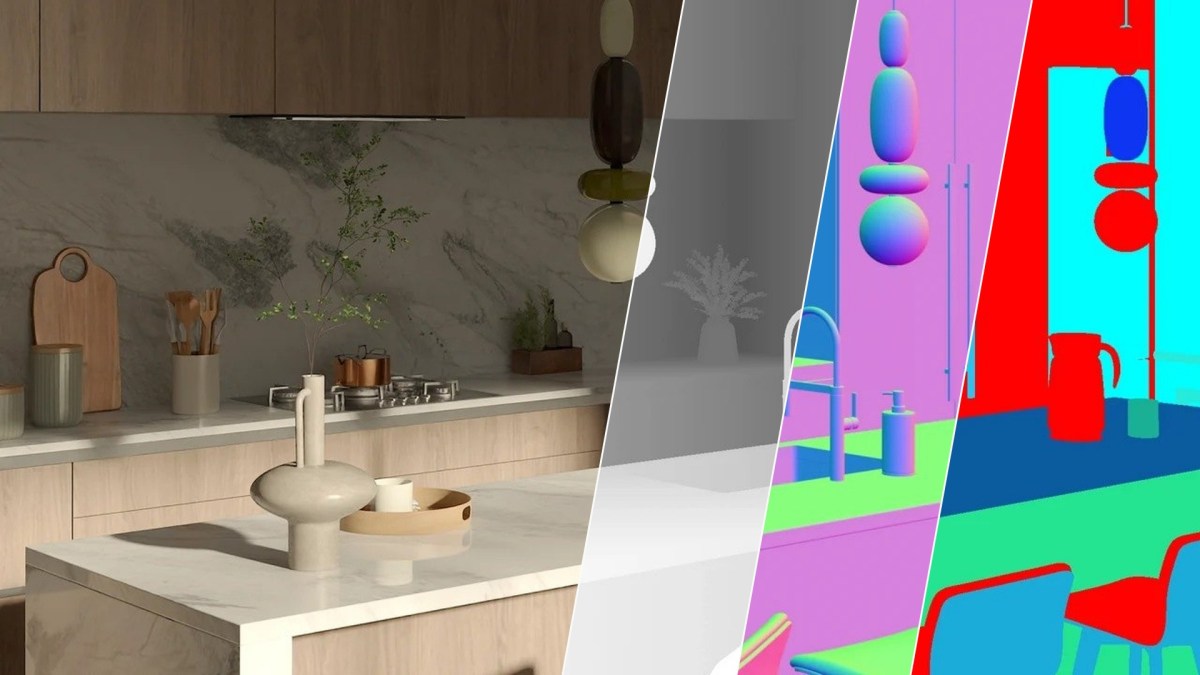
物理 AI 研究者训练机器人处理多样小物体时,对视频训练的效果不满意,通过远程操作采集数据又太贵。数字世界模拟被视为出路,但模拟环境必须忠实于真实物理。Physicl 声称能把非结构化、不完整、异构的真实世界信息转换成高保真物理表示,包括正确的几何、材质和物理。
Physicl 进入了一个拥挤的市场,很多公司在为基座模型和机器人运营商收集、标注、生成不同模态的数据。Physicl 具体聚焦于困难边缘案例的后训练。它发布了 Studio 产品,内含 10,000 个 3D 环境和 100,000 个资产,用户可以创建场景来生成合成训练数据,比如训练机器人识别杂乱台面上的杯子或阴影中的杯子。
世界模型构建商 SpAItial 是早期客户,用 Physicl 提升产品保真度,其最新产品 Echo-3 上周发布。SpAItial 从 2D 图像生成 3D 模拟,其 CEO Matthias Niessner(也是慕尼黑工业大学机器人教授)说,有效做到这一点需要 Physicl 提供的高保真合成数据。
Physicl 不想只做数据供应商,而是想做持续合成数据生成的工具。de Vigan 设想客户把数万亿图像或数百万小时 LIDAR 数据输入平台,转换为高质量 3D 表示,再生成数十亿排列来训练模型。Niessner 认为当前手工整理数据周期很长,Physicl 的吸引力在于可以按需动态生成数据——模型在训练时发现缺某类数据,就自动生成,这正是 Physicl 在做的事。