用 SimReady 资产在 Isaac Sim 中构建机器人抓取仿真
这是一篇基于 Isaac Sim 的机器人抓取仿真搭建教程,核心是用 SimReady Central 提供的 OpenUSD 资产组装场景,并借助 AI agent 生成任务控制代码。SimReady 的含义是:一个 OpenUSD 资产已按仿真用例准备好了所需属性,包括碰撞、质量、关节和关节驱动。SimReady Central 是 Hugging Face 上的开放资产库,提供带仿真属性和 profile 验证记录的机器人及物体资产;SimReady Foundation 则定义这些资产需要满足的 profile、feature 和 requirement 三个层级。
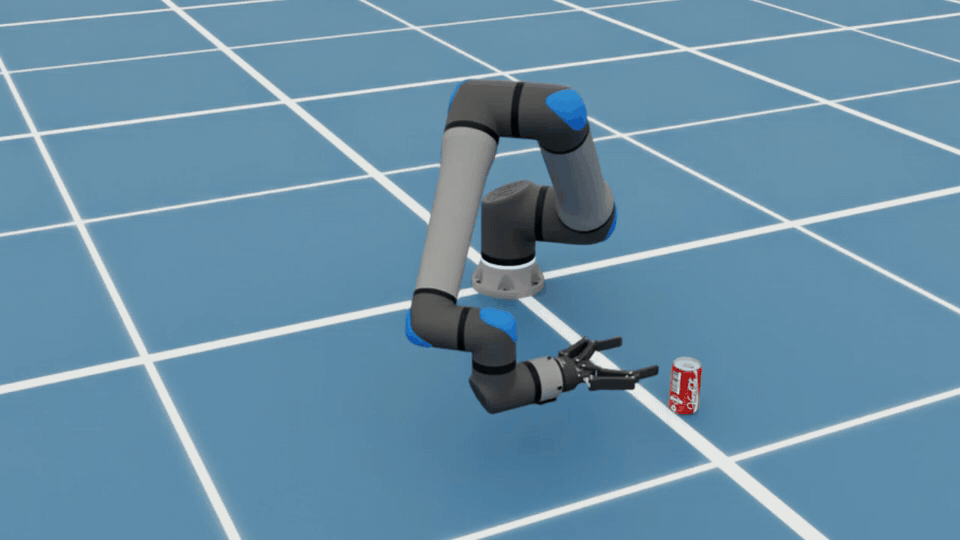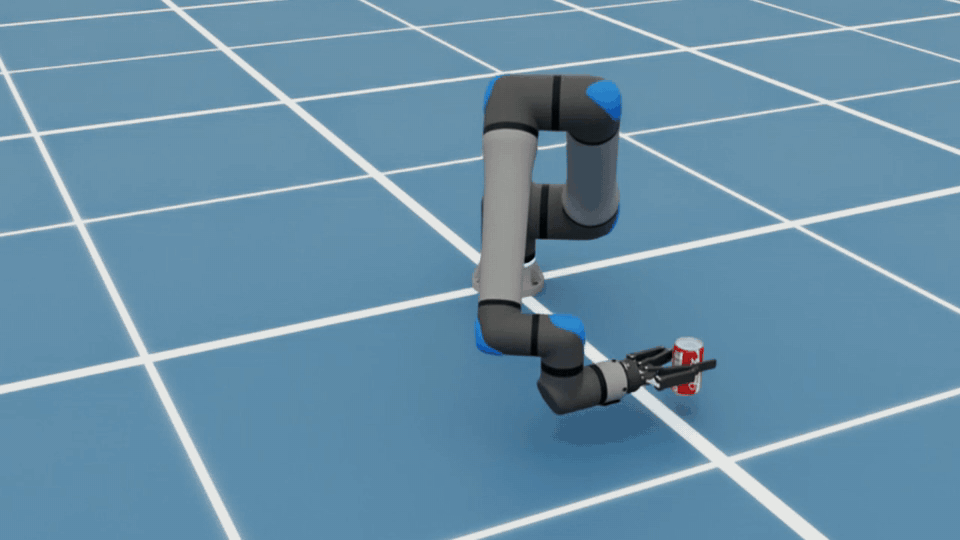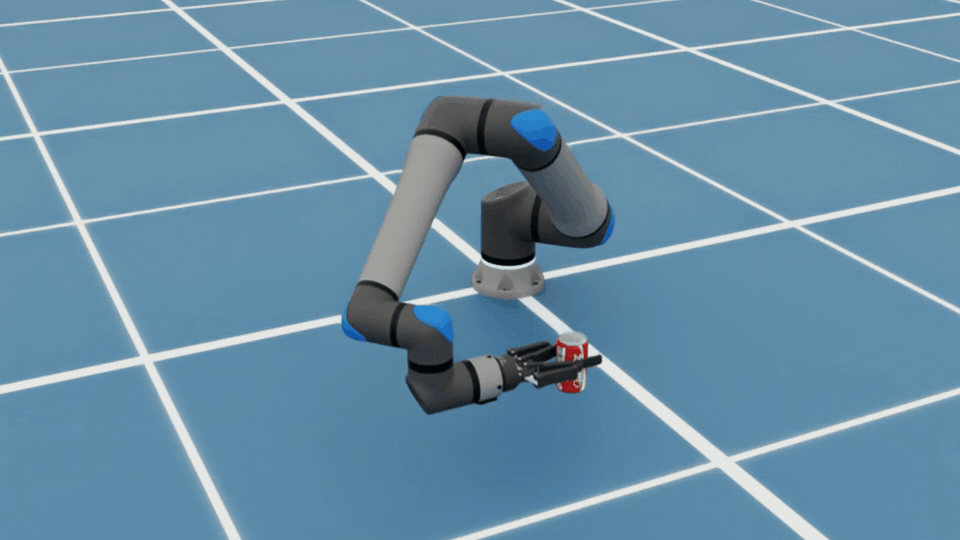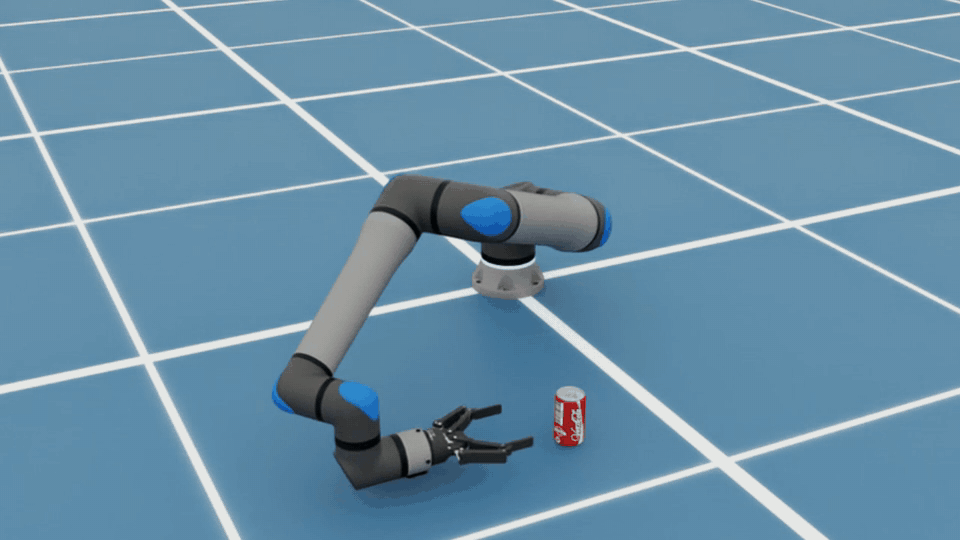
示例场景由 UR17G 机械臂、Robotiq 2F-140 夹爪和饮料罐组成,任务是抓取罐子、抬升、移动到目标位置并释放。资产包自带模型和仿真设置,但场景组装、臂-夹爪装配、工作台、起始位置以及移动/开合控制需要额外写任务代码。
运行前需要检查三件事:关节设置(关节限位和驱动设置)、运动行为(小幅移动、夹爪开合)、接触行为(罐子是否稳定停在台面且不掉穿)。抓取过程中还要观察罐子在机械臂移动时是否保持在夹爪内。资产结构各不相同,应以当前加载场景中的设置作为起点。
下载资产:从 SimReady Central 分别下载三个资产,保持完整文件夹,使用示例中链接的资产版本,并把本地 USD 文件路径提供给 agent。机械臂验证报告使用 Robot-Body 4.0.0 profile,夹爪验证报告使用 Robot-Gripper 3.0.0,两者都通过 PhysX 驱动关节检查。profile 验证提供共享基线,但最终行为仍由组装后的场景和控制器共同决定。
组装与运行:以启用远程 Python server 的方式启动 Isaac Sim 6.2:./isaac-sim.sh –enable isaacsim.code_editor.python_server。Agent 要从 Isaac Sim 目录启动,以便加载技能。可以按 Robot Assembler 教程手动组装,也可以让 agent 完成装配和物理验证;示例中 agent 使用了 isaac-sim-remote 和 usd-articulation 技能。随后请求 agent 运行 pick-and-place,示例使用了 isaac-sim-remote、manipulation-ik 和 physics-simulation 技能。示例模型是 GPT-6 Sol,但其他 agent 和模型组合只要能加载所需技能并针对 Isaac Sim 执行 Python,也可能可用;生成代码和结果会不同,需要检查后再采用。
文章特别列出仿真假设:罐子起始位置已知、机器人固定、工作台平坦,没有视觉,碰撞检查有限;罐体不建模形变和液体运动,不测试压碎;抓取是脚本化的水平抓取,2 N·m 驱动扭矩上限由仿真测试选出,不是厂商推荐值,也没有按指尖力校准。接触和摩擦维持罐体,机械臂沿固定路径点移动,不重新规划。因此这些结果只适用于该脚本化设置,不能证明对不确定物体位置、不同负载或真实硬件有效。
最后,文章给出了后续路径:在 SimReady Central 中浏览资产,结合 SimReady Foundation 的 profile 和 requirements 判断资产支持什么,按 Isaac Sim 安装文档配置,连接 agent,或手动组装机器人;也可以从 CAD 开始制作 SimReady 资产并提交到库中。